automation-de.com
22
'26
Written on Modified on
Magnetische taktile Sensorik für robotische Manipulation
Melexis und OYMotion integrieren taktile Sensormodule zur Verbesserung der Interaktion robotischer Hände durch skalierbare Sensorintegration und Systemoptimierung.
www.melexis.com
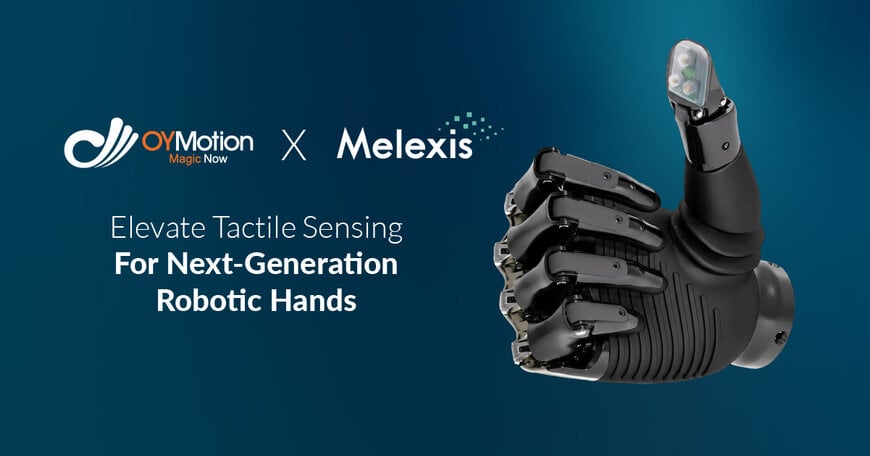
Melexis und OYMotion arbeiten zusammen, um magnetbasierte taktile Sensorik in robotische Hände zu integrieren und damit Einschränkungen bei physischer Interaktion in der industriellen Automatisierung und Robotik zu adressieren.
Kontext der Zusammenarbeit
Melexis, ein belgischer Entwickler von Halbleitersensoren und Treiber-ICs, und OYMotion, ein chinesisches Unternehmen für robotische Systeme, bündeln ihre Kompetenzen zur Verbesserung der taktilen Wahrnehmung in robotischen Händen.
Eine zentrale Herausforderung in der Robotik ist die begrenzte Fähigkeit, physische Kontakte präzise zu erfassen und zu interpretieren. Während sich Bildverarbeitung und Aktorik stark entwickelt haben, bleibt die taktile Rückmeldung aufgrund von Integrationsaufwand und Sensortechnologie eingeschränkt.
Die Kooperation verbindet die Expertise von Melexis in der magnetischen Sensorik mit der Erfahrung von OYMotion in der Entwicklung robotischer Greifsysteme.
Technische Lösung und Aufgabenverteilung
Im Zentrum steht die Tactaxis®-Technologie von Melexis, ein magnetbasiertes Sensorsystem zur dreidimensionalen Erfassung von Kräften, Positionen und Kontaktzuständen. Mechanische Einwirkungen werden in Echtzeit in digitale Signale umgewandelt und ermöglichen eine geschlossene Regelung der Greifprozesse.
Melexis liefert applikationsfertige Fingermodule mit integrierter Sensorik, Signalverarbeitung und Schnittstellen. Diese Module reduzieren den Integrationsaufwand durch standardisierte mechanische und elektrische Anbindungen.
OYMotion übernimmt die Integration in die robotische Hand, einschließlich mechanischer Einbettung, Kalibrierung sowie Systemoptimierung. Dies umfasst Hardwaredesign, Firmware-Anpassung und Abstimmung der Regelalgorithmen.
Die Sensorik ermöglicht eine kontinuierliche Kraftmessung und räumliche Auflösung an der Kontaktfläche, wodurch stabileres Greifen und adaptive Interaktion unterstützt werden.
Implementierung und Einsatz
Das entwickelte System wird auf der Hannover Messe demonstriert und dient als Validierungsplattform für die integrierte Lösung.
Die Umsetzung umfasst die vollständige Integration von der Sensorplatzierung in den Fingerspitzen bis zur Datenverarbeitung innerhalb der Steuerungsarchitektur. Die Module sind für skalierbare Fertigungsprozesse ausgelegt und unterstützen den Übergang in Serienanwendungen.
Beide Unternehmen arbeiteten eng zusammen, um mechanische, elektronische und softwareseitige Aspekte innerhalb kurzer Entwicklungszyklen zu koordinieren.
Anwendungen und Einsatzfälle
Die Lösung richtet sich an Anwendungen in der industriellen Automatisierung, Servicerobotik und Prothetik.
Typische Einsatzfälle sind präzises Greifen in Fertigungslinien, das Handling empfindlicher Bauteile sowie adaptive Manipulation in variablen Umgebungen. Echtzeit-Tastdaten ermöglichen stabile Prozesse, geringere Fehlerquoten und verbesserte Sicherheit in der Mensch-Roboter-Interaktion.
Ergebnisse und Auswirkungen
Durch die Integration der Sensorik in standardisierte Module wird der Entwicklungs- und Integrationsaufwand reduziert und die Skalierbarkeit erhöht.
Die kontinuierliche Erfassung von Kraft- und Kontaktdaten verbessert die Genauigkeit bei Greifprozessen messbar. Gleichzeitig erleichtert die Modularisierung Wartung und Systemintegration für OEMs.
Die Zusammenarbeit zeigt einen Ansatz zur industriellen Umsetzung taktiler Sensorik und unterstützt deren Einsatz in serienreifen robotischen Systemen.
Bearbeitet von der Industriejournalistin Sucithra Mani mit Unterstützung von KI.
www.melexis.com
Fordern Sie weitere Informationen an…
