automation-de.com
08
'26
Written on Modified on
Nexcoms umfassender Leitfaden zur Robotersicherheitsnorm ISO 10218
Die Robotersicherheitsnorm ISO 10218 bietet eines der wichtigsten Regelwerke zur Risikominderung bei industriellen Roboteranwendungen.
www.nexcom.com
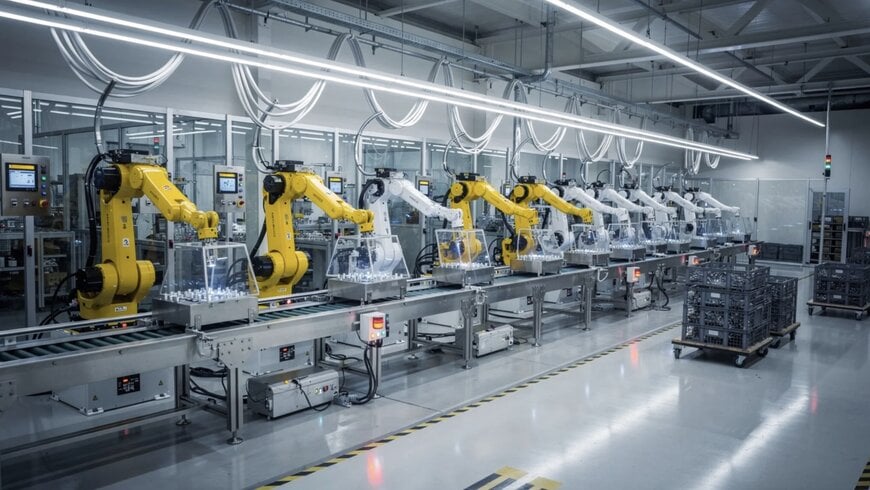
Die Norm ISO 10218 definiert den internationalen Maßstab für die Sicherheit von Industrierobotern in Produktionsumgebungen wie Montage, Schweißen und Maschinenbeschickung. Ihre Überarbeitung von 2025 formalisiert einen entscheidenden Branchenübergang hin zu fortschrittlicher kollaborativer Robotik, einheitlicher funktionaler Sicherheit und cyber-physischer Sicherheit.
Anwendungsbereich und die Aufteilung in Teil 1 und Teil 2
Das Rahmenwerk gilt ausschließlich für die industrielle Automation; Service-, Medizin- und persönliche Assistenzroboter sind ausgeschlossen. Die Bereitstellung eines konformen Systems erfordert die Definition der Operational Design Domain (ODD), der vorgesehenen Nutzlasten und von Fehlanwendungsszenarien über zwei getrennte Verantwortungsbereiche hinweg.
ISO 10218-1 überträgt die Konformitätspflicht dem Erstausrüster (OEM). Sie behandelt den reinen Manipulator und seine Steuerung als unvollständige Maschine, die werkseitig integrierte sicherheitsbezogene Steuerungsfunktionen erfordert. OEMs müssen eine inhärente mechanische Sicherheit konstruieren, um die kinetische Energieübertragung zu begrenzen, sichere Stopps der Kategorie 0 und Kategorie 1 nach IEC 60204-1 implementieren, kinematische Grenzwerte wie sicher begrenzte Geschwindigkeit und Position durchsetzen, fehlersichere Betriebsartenumschaltungen bereitstellen und eine detaillierte Restrisikodokumentation mitliefern.
ISO 10218-2 verlagert die Haftung direkt auf Systemintegratoren und Anlageningenieure, die dafür verantwortlich sind, diese unvollständige Maschine in ein betriebsbereites Produktionsmittel zu verwandeln. Integratoren müssen umfassende Risikobeurteilungen nach ISO 12100 durchführen, räumliche Topologien mit klaren Zugangsstellen für das Bedienpersonal auslegen, deterministische physische Schutzeinrichtungen sowie optoelektronische Überwachung einsetzen, Lebenszyklusprotokolle für Instandhaltung und Lockout/Tagout etablieren und validieren, dass Schutzmaßnahmen den geforderten Performance Level erreichen. Entscheidend ist: Ein konformer Roboterarm nach Teil 1 garantiert keine konforme Arbeitszelle ohne rigorose Integration nach Teil 2.
Wichtige Neuerungen von 2025
Die neueste Überarbeitung integriert ISO/TS 15066 und erhebt die Spezifikationen für die kollaborative Robotik von einer technischen Leitlinie zu verbindlichen Anforderungen. Sie führt ein strukturelles Klassifizierungssystem ein – Klasse I für traditionelle, eingezäunte Installationen und Klasse II für kollaborative Systeme –, um die Sicherheitsvalidierung direkt an kinematische Gefahren und das Ausmaß menschlicher Interaktion anzupassen.
Entscheidend ist, dass die Norm die IT/OT-Konvergenz aufgreift, indem sie funktionale Sicherheit mit Cybersicherheit verknüpft. Vor dem Hintergrund, dass ein manipuliertes Netzwerkpaket physische kinetische Gefahren auslösen kann, schreibt ISO 10218:2025 vor, dass Sicherheitsstromkreise durch sichere Kommunikation, Zugriffskontrollen und gehärtete Edge-Plattformen gegen Cyber-Schwachstellen isoliert bleiben müssen.
Vier kollaborative Betriebsarten
Wenn Mensch und Roboter sich denselben Arbeitsraum teilen, definiert die Norm vier Betriebsarten:
Der sicherheitsgerichtete überwachte Stillstand leitet einen sicheren Stopp der Kategorie 2 ein, wobei die Antriebsleistung aufrechterhalten bleibt, wenn eine Person einen Schutzbereich betritt, und ermöglicht eine verzögerungsfreie Wiederaufnahme des Arbeitszyklus nach dem Verlassen. Die Handführung erlaubt die direkte manuelle Führung zum Programmieren und Positionieren, sofern die Bewegungssteuerungen unbeabsichtigte Beschleunigungen verhindern. Die Geschwindigkeits- und Abstandsüberwachung passt die Robotergeschwindigkeit dynamisch an die Nähe des Bedienpersonals an und stoppt die Bewegung vor einem Kontakt. Die Leistungs- und Kraftbegrenzung deckelt kinetische Kraft, Drehmoment und Geschwindigkeit, um das Verletzungsrisiko bei einer Berührung zu minimieren; dieser Schutz erlischt jedoch sofort, wenn Integratoren trägheitsintensive, scharfkantige oder thermisch gefährliche Endeffektoren (EOAT) anbringen.
Risikobeurteilung und Integrationsfallen
Die Konformität steht und fällt damit, die Risikobeurteilung als dynamisches technisches Dokument zu behandeln, das nach jeder Änderung an Zellentopologie, Nutzlasten, Werkzeugen oder Steuerungs-Firmware neu validiert werden muss. Integratoren stolpern häufig über die Annahme, ein kollaborativer Roboterarm mache Risikobeurteilungen auf Zellenebene überflüssig, über das Vernachlässigen von Gefahren durch Werkzeuge, ungünstig platzierte Not-Halt-Bedienelemente, das Überspringen der funktionalen Validierung oder den Einsatz von Sicherheitslogik auf ungehärteten, unverschlüsselten Steuerungen.
NEXCOM-Infrastruktur
Echtzeit-Konformität erfordert deterministisches Computing, um physikalische Mechanik und digitale Steuerung ohne Latenz zu verbinden. NEXCOM begegnet dieser Anforderung mit industriellen Edge-Controllern, die mit integriertem TPM 2.0 und Secure Boot ausgestattet sind, um die neuen cyber-physischen Vorgaben zu erfüllen, dedizierte Rechenleistung zur Berechnung dynamischer Routinen für die Geschwindigkeits- und Abstandsüberwachung bieten sowie flexible Hochgeschwindigkeits-I/Os bereitstellen, um Sicherheitslaserscanner, Lichtgitter, 3D-Bildverarbeitung und SPSen zu einer integrierten Steuerungsarchitektur zusammenzuführen.
Redaktionell bearbeitet von Romila DSilva, Induportals Editor, mit Unterstützung von KI.
www.nexcom.com
Fordern Sie weitere Informationen an…
