automation-de.com
07
'26
Written on Modified on
Kompakte Hybridsteckverbinder vereinfachen die Verkabelung humanoider Robotergelenke
Molex kombiniert 15 A Stromübertragung und 1-Gbit/s-Ethernet in einem 5,65-mm-Durchführungsprofil für humanoide Roboter, AMR und industrielle Automatisierungssysteme.
www.molex.com
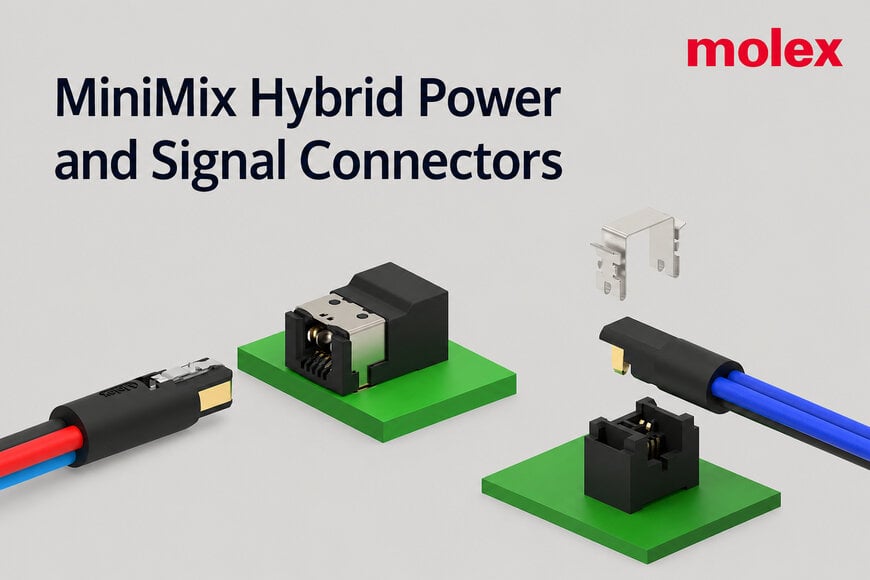
Molex hat eine kompakte Hybridsteckverbinderplattform vorgestellt, die Strom und Hochgeschwindigkeitskommunikation durch platzbeschränkte Robotergelenke und Aktuatoren führt. Die Architektur kombiniert Leistungskontakte für bis zu 15 A mit 1000BASE-T1-Ethernet-Kommunikation mit 1 Gbit/s in einer einzigen Schnittstelle für humanoide Roboter, autonome mobile Roboter (AMR) und fortschrittliche industrielle Automatisierungssysteme.
Die Konstruktion adressiert eine konkrete fertigungstechnische Herausforderung, die beim Übergang von Robotersystemen zu höheren Produktionsvolumina entsteht: Stromversorgung und Steuerungsdaten müssen durch zunehmend kompakte Gelenkmechanismen geführt werden, ohne mehrere separate Steckverbinder oder umfangreiche manuelle Verdrahtung einzusetzen.
Kompakte Verbindungstechnik für bewegliche Robotergelenke
Mehrachsige Roboterbaugruppen wie Handgelenke, Ellenbogen, Knie, Knöchel und Halsmechanismen enthalten typischerweise Aktuatoren, Sensoren und Steuerelektronik auf begrenztem Bauraum. Diese Komponenten benötigen sowohl elektrische Energie als auch Kommunikationsverbindungen und müssen gleichzeitig die Bewegungsfreiheit des Gelenks gewährleisten.
Separate Steckverbinder für Strom und Signale erhöhen den erforderlichen Bauraum für die Leitungsführung innerhalb dieser Mechanismen. Können herkömmliche Steckverbinder nicht durch die internen Öffnungen geführt werden, müssen Hersteller gegebenenfalls einzelne Leitungen manuell verlegen und die Anschlüsse während der Endmontage konfektionieren oder verlöten. Dadurch entstehen zusätzliche Montageschritte und weitere potenzielle Fehlerstellen.
Der neue Steckverbinder von Molex führt diese Funktionen in einer einzigen Kabel-zu-Leiterplatte-Schnittstelle zusammen. Er unterstützt eine Stromübertragung von bis zu 15 A sowie 1000BASE-T1-Ethernet mit 1 Gbit/s, sodass Stromversorgung und Steuerungsdaten eines Aktuators über ein kompaktes Verbindungssystem geführt werden können.
Ein Durchführungsprofil von 5,65 mm ermöglicht es, vorkonfektionierte Kabelbaugruppen durch schmale interne Kanäle in Aktuatoren, beweglichen Gliedmaßen, Robotergelenken und Endeffektoren zu führen. Nach Angaben von Molex benötigt diese Konfiguration bis zu 50 % weniger Durchführungsfläche als alternative Lösungen.
Der geringere Platzbedarf ist insbesondere für Architekturen humanoider Roboter relevant, da eine reduzierte Anzahl separat geführter Kabel die mechanische Integration und Montage vereinfachen kann.
Strom und Ethernet in einer gemeinsamen Schnittstelle
1000BASE-T1 ermöglicht Ethernet-Kommunikation mit 1 Gbit/s und verwendet ein einzelnes symmetrisches Adernpaar. In Roboterarchitekturen kann diese Verbindung Steuerungs- und Sensordaten zwischen dezentralen Elektronikkomponenten übertragen, während separate Leistungskontakte innerhalb desselben Steckverbinders den zugehörigen Aktuator oder das jeweilige Subsystem mit Strom versorgen.
Die Kombination beider Funktionen bedeutet nicht, dass Strom und Ethernet dieselben elektrischen Kontakte verwenden. Stattdessen integriert der Steckverbinder separate Leistungs- und Datenkontakte in einer gemeinsamen mechanischen Schnittstelle.
Diese Anordnung kann die Anzahl einzelner Steckverbindergehäuse und Kabelanschlüsse an jedem Robotergelenk reduzieren. Bei Systemen mit zahlreichen beweglichen Achsen können sich diese Einsparungen über die gesamte Verkabelungsarchitektur hinweg summieren.
Vertikale und rechtwinklige Ausführungen für begrenzten Bauraum
Die Steckverbinderfamilie ist mit vertikalen und rechtwinkligen Steckrichtungen erhältlich. Dadurch können Entwickler die Kabelabgangsrichtung entsprechend dem verfügbaren Platz auf der Leiterplatte und innerhalb des Gehäuses auswählen.
Rechtwinklige Ausführungen eignen sich für Anwendungen, bei denen Kabel parallel zu einer Leiterplatte oder einem Aktuatorgehäuse geführt werden müssen. Vertikale Verbindungen unterstützen dagegen Konstruktionen, bei denen sich die Steckverbindung senkrecht zur Leiterplatte befindet.
Eine kontrollierte Kabelabgangsrichtung kann außerdem die Biegung unmittelbar hinter dem Steckverbinder reduzieren. Dies ist insbesondere bei Baugruppen relevant, die wiederholten Bewegungen ausgesetzt sind.
Molex beschreibt die mechanische Konstruktion als vibrationsbeständig und für kontinuierliche Bewegungen sowie wiederholte Biegebeanspruchungen ausgelegt. Damit richtet sich die Lösung an Anwendungen, bei denen elektrische Verbindungen während der gesamten Betriebsdauer eines Roboters regelmäßig mechanisch belastet werden.
Vorkonfektionierte Baugruppen unterstützen höhere Produktionsvolumina
Ein wesentliches Fertigungsziel besteht darin, die manuelle Leitungsverlegung und Kontaktierung durch vorkonfektionierte Kabelbaugruppen zu ersetzen.
Bei herkömmlichen kompakten Gelenken müssen einzelne Leiter möglicherweise zunächst durch kleine mechanische Öffnungen geführt werden, bevor die Anschlüsse während der Endmontage verlötet oder auf andere Weise kontaktiert werden. Eine Steckverbinderbaugruppe, die durch einen 5,65 mm großen Leitungsweg geführt werden kann, ermöglicht es, die Konfektionierung bereits in einer früheren Fertigungsphase durchzuführen.
Der fertig konfektionierte Kabelsatz kann anschließend durch den Aktuator oder das Gelenk geführt und während der Systemmontage angeschlossen werden.
Dieser Ansatz unterstützt steckfertige Unterbaugruppen und kann die Anzahl manueller Kontaktierungsschritte bei der Endmontage des Roboters reduzieren.
Mit steigender Anzahl von Aktuatoren gewinnt dieser Aspekt an Bedeutung. Molex verweist auf eine Lieferkettenanalyse von McKinsey & Company aus dem Jahr 2026, der zufolge Gelenkaktuatorsysteme etwa 40 bis 60 % der gesamten Materialkosten eines humanoiden Roboters ausmachen können. Das Unternehmen verweist zudem auf humanoide Architekturen mit rund 50 beweglichen Gelenkaktuatoren.
Bei einer solchen Größenordnung werden Abmessungen der Steckverbinder, Gewicht der Kabelsätze, Kontaktierungsverfahren und Montagezeit zu systemweiten Fertigungsfaktoren und sind nicht mehr ausschließlich Eigenschaften einzelner Komponenten.
Verbindungstechnik für Recheneinheiten, Sensorik und Bewegungssysteme
Der Hybridsteckverbinder ist Teil der umfassenderen Verbindungstechnik von Molex für humanoide Roboter, AMR und industrielle Automatisierungssysteme.
Auf der Ebene zentraler Recheneinheiten bietet das Unternehmen hochdichte Mirror-Mezz-Mezzanine-Steckverbinder für Hochgeschwindigkeitsschnittstellen an, darunter Plattformen auf Basis des NVIDIA-Jetson-Thor-Moduls.
Für dezentrale Sensorsysteme bietet Molex Quad-Row-Leiterplatte-zu-Leiterplatte-Steckverbinder sowie High-Speed-FAKRA-Mini-Verbindungssysteme für Anwendungen wie räumliche Bildverarbeitung, LiDAR und taktile Sensorfelder.
Bereiche der Stromverteilung in Robotern mit höheren Stromanforderungen können Mega-Fit- und EXTreme-Ten60-Steckverbindersysteme nutzen. Die kompakte Hybridschnittstelle adressiert dagegen die Strom- und Datenübertragung näher an beweglichen Aktuatoren und anderen mechanisch stark eingeschränkten Subsystemen.
Zusammen decken diese Steckverbinderkategorien unterschiedliche elektrische Anforderungen zwischen zentraler KI-Verarbeitung, Wahrnehmungssystemen und dezentralen mechanischen Bewegungssystemen ab.
Serienproduktion für Ende 2026 vorgesehen
Molex stellt Muster und funktionsfähige Evaluierungsbaugruppen für die Integration in Kundenentwicklungen und gemeinsame Evaluierungen bereit.
Die Skalierung auf die kommerzielle Serienproduktion ist für Ende 2026 vorgesehen. Damit richtet sich die Steckverbinderfamilie an Roboterplattformen, die von der Prototypenentwicklung zu höheren Produktionsvolumina übergehen.
Zusätzlicher Kontext:
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren
Hybride Verbindungstechnik für Strom- und Signalübertragung wird bereits in Industriemotoren, Automatisierungsanlagen und Transportsystemen eingesetzt. Verfügbare Lösungen unterscheiden sich jedoch deutlich hinsichtlich Strombelastbarkeit, Datenübertragung, Schutzart und mechanischen Abmessungen.
Der Motorman-Hybridsteckverbinder von TE Connectivity integriert beispielsweise Strom-, Signal- und Datenverbindungen in einem rechteckigen Gehäuse. Nach Angaben von TE kann die Architektur den Platzbedarf für Gehäuse und Kabel um bis zu 50 % reduzieren und die erforderliche Kabellänge um bis zu 70 % verkürzen. Das System unterstützt Kommunikation gemäß Cat5e und die Schutzart IP65. Die Konstruktion richtet sich in erster Linie an dezentrale industrielle Automatisierungsanwendungen und nicht an die Leitungsführung durch besonders schmale bewegliche Robotergelenke.
Der BH12 von Hirose bietet einen weiteren messbaren Vergleichspunkt für hybride Verbindungstechnik. Er kombiniert zwei Leistungskontakte für jeweils 20 A mit Signalkontakten für niedrigere Ströme in einem Steckverbinder mit einem Steckerdurchmesser von 13,8 mm und unterstützt im gesteckten Zustand die Schutzarten IPX6 und IPX7. Damit bietet der BH12 eine höhere spezifizierte Strombelastbarkeit als die 15-A-Schnittstelle von Molex. Gleichzeitig verdeutlicht der veröffentlichte Steckerdurchmesser von 13,8 mm die unterschiedlichen Anforderungen an die mechanische Integration zwischen wassergeschützten Industrie- oder Mobilitätssteckverbindern und dem von Molex angestrebten Durchführungsprofil von 5,65 mm.
Hirose bietet mit ix Industrial außerdem eine kompakte Schnittstelle für industrielles Ethernet. Der Steckverbinder unterstützt Cat5e-Übertragungen mit 1 Gbit/s sowie Cat6A-Übertragungen mit bis zu 10 Gbit/s. Hirose gibt eine Größenreduzierung von 75 % gegenüber herkömmlichen RJ45-Lösungen an. Im Gegensatz zur Hybridarchitektur von Molex ist ix Industrial jedoch primär eine kompakte Datenschnittstelle und keine kombinierte Verbindung für 15 A Stromübertragung und Ethernet-Kommunikation.
Diese Produkte sind daher keine direkten funktionalen Entsprechungen. Ihre veröffentlichten Spezifikationen verdeutlichen die technischen Zielkonflikte bei der Auslegung von Verbindungssystemen für Roboter: höhere Strombelastbarkeit, Umweltschutz, höhere Datenraten und minimale Durchführungsabmessungen stellen jeweils unterschiedliche mechanische Anforderungen. Die Konstruktion von Molex priorisiert insbesondere die Kombination aus 15 A Stromübertragung, 1 Gbit/s Single-Pair-Ethernet und einem Durchführungsprofil von 5,65 mm für räumlich begrenzte Robotergelenke und Aktuatoren.
Redigiert von Sucithra Mani, Induportals-Redakteurin – mit KI-Unterstützung angepasst.
www.molex.com
Fordern Sie weitere Informationen an…
