automation-de.com
23
'26
Written on Modified on
Automatisierte Finishing-Zellen beseitigen Engpässe in der Werkzeughalterfertigung
Modulare Roboterzellen bei SCHUNK eliminieren manuelle Handhabungsschritte und stabilisieren das Finishing von Werkzeughaltern bei hoher Variantenvielfalt.
schunk.com
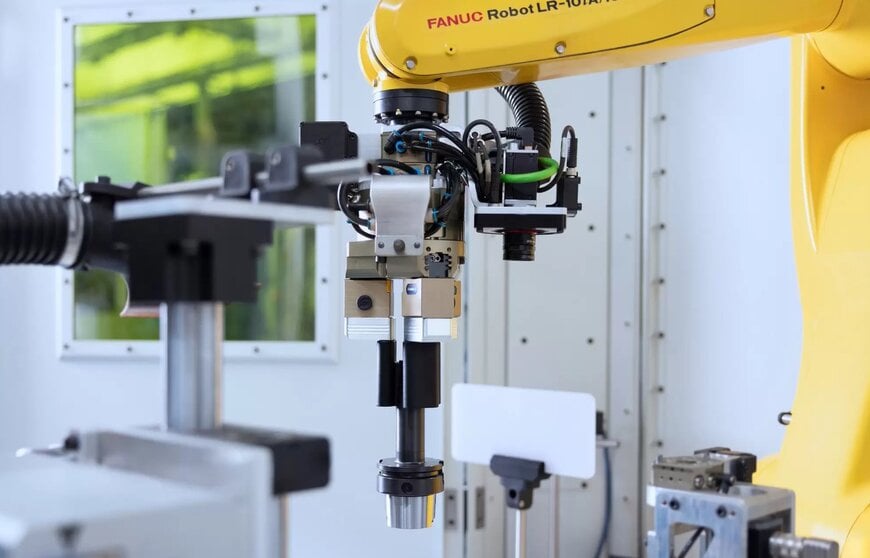
Im SCHUNK-Werk zur Fertigung von Werkzeughaltern in Lauffen am Neckar sind 149 Maschinen, 34 Roboter und rund 400 Mitarbeiter im Einsatz. Während die vorgelagerten Zerspanungsprozesse bereits hochgradig automatisiert abliefen, war das nachgelagerte Finishing von wiederholten manuellen Eingriffen geprägt. Das Wuchten, Lasermarkieren, Einölen zum Korrosionsschutz sowie das Verpacken erfolgten manuell.
Insbesondere die Lasermarkierung bildete einen gravierenden Kapazitätsengpass. Fachkräfte bestückten die Teile einzeln von Hand, starteten den Markiervorgang, drehten die Werkstücke für Markierungen an mehreren Positionen und legten sie anschließend wieder in Transportwagen ab. Bei einem Wechseltakt von zehn Sekunden pro Werkstück war dieser Ablauf stark bindend. Die monotone körperliche Belastung wurde durch Bauteilgewichte von bis zu fünf Kilogramm und ein Teilespektrum von rund 650 Varianten bei Losgrößen von durchschnittlich 100 Stück verstärkt. Zusätzliche kundenspezifische Beschriftungen, Serialisierungen und DataMatrix-Codes an mehreren Stellen führten am Ende der Wertschöpfungskette zu einem spürbaren Engpass.
Zielsetzungen für den Fertigungsprozess
Die Betriebsleitung definierte präzise operative Ziele zur Beseitigung der Durchlaufverzögerungen:
- Ergonomische Entlastung des Personals und Reduzierung repetitiver manueller Handhabungsschritte.
- Beibehaltung der bestehenden innerbetrieblichen Logistik ohne Einführung kostenintensiver Spezialtrays für die Automation.
- Hohe Prozesszuverlässigkeit und automatisierte optische Prüfung bei wechselnden Bauteilgeometrien.
- Schnelles Umrüsten zwischen kleinen Losgrößen ohne zwingenden Einsatz spezialisierter Roboterprogrammierer.
Implementierung modularer Roboterzellen
Die Produktionsleitung integrierte modulare GROW-Automationszellen direkt in die Finishing-Linie der Werkzeughalterfertigung. Um den manuellen Zusatzaufwand für das Umpacken in spezielle Automationstrays zu vermeiden, wurden die Zellen an die vorhandenen Transportwagen angepasst.
Die Mitarbeiter schieben die Standardwagen direkt in das Logistikmodul der Zelle ein. Über das Einscannen des Barcodes auf dem Fertigungsauftrag erhält die Steuerung automatisch alle relevanten Parameter zu Werkstücktyp, Abmessungen, Beschriftungsinhalten und Laserprogrammen.
Kamerageführter robotergestützter Handhabungsablauf
Da Bauteile in Standardwagen Maß- und Positionsabweichungen aufweisen, erfasst ein integriertes Kamera-Bildverarbeitungssystem vor Beginn des Handlings die exakte Lage der Werkstücke im Wagen. Ein mehrachsiger Industrieroboter greift den Werkzeughalter formschlüssig und führt ihn an einer zweiten Kamera vorbei, um orientierungsrelevante Merkmale wie Bohrungen oder Konturen zu identifizieren.
Nach eindeutiger Positionsbestimmung richtet der Roboter den Werkzeughalter präzise unter dem Laserkopf aus und dreht das Bauteil im Raum, um alle vorgesehenen Markierpositionen anzufahren. Eine nachgelagerte optische Prüfung kontrolliert die Lesbarkeit des DataMatrix-Codes und gleicht die enthaltenen Daten mit dem jeweiligen Fertigungsauftrag ab. Für die mechanische Flexibilität sorgt das SCHUNK-Backenschnellwechselsystem BSWS-R: Rund 50 wechselbare Greiferfingersätze decken das gesamte Spektrum von etwa 650 Varianten ab. Der Umrüstvorgang erfolgt direkt am Greifer und nimmt lediglich wenige Minuten pro Los in Anspruch.
Integration von automatisiertem Ölen und Verpacken
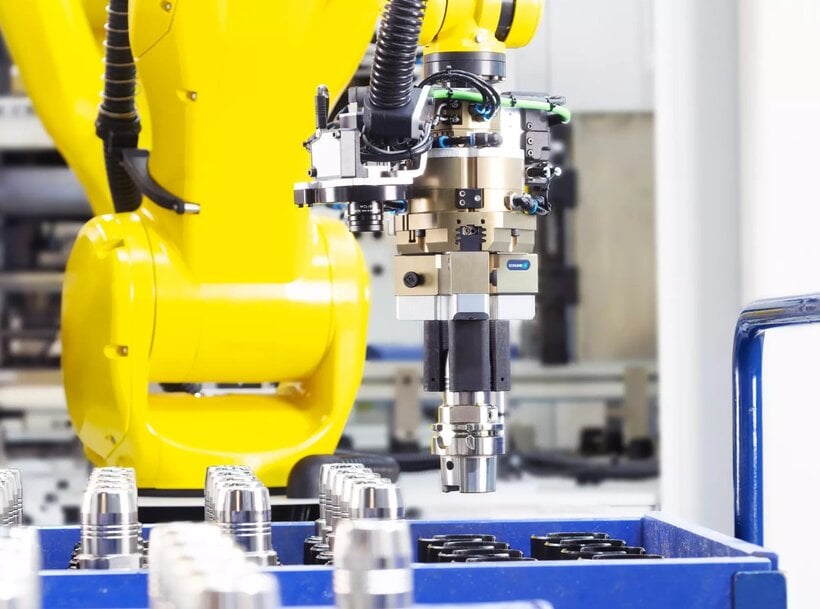
Um den Durchsatz über die gesamte Endbearbeitung hinweg aufrechtzuerhalten, koppelte das Werk zwei modulare Zellen zur Automatisierung der nachfolgenden Konservierungs- und Verpackungsschritte. Der erste Roboter entnimmt die markierten Werkzeughalter und führt sie einer geschlossenen Beölungsstation zu, die einen gleichmäßigen Schutzfilm gegen Korrosion aufbringt. Parallel dazu führt ein zweiter Roboter Verpackungsmaterialien zu. Über einen Vakuumsauger übernimmt das System gedruckte Etiketten und appliziert sie auf die gewölbte Verpackungsoberfläche. Nach dem Verschließen gelangen die verpackten Einheiten in einen Drehspeicher, aus dem die Mitarbeiter fertige Chargen gesammelt entnehmen.
Betriebliche Resultate und produktive Nebenzeiten
Der Einsatz von zwei Lasermarkierzellen sowie zwei Beölungs- und Verpackungszellen harmonisierte den Materialfluss im Werk:
Die Produktionsleitung integrierte modulare GROW-Automationszellen direkt in die Finishing-Linie der Werkzeughalterfertigung. Um den manuellen Zusatzaufwand für das Umpacken in spezielle Automationstrays zu vermeiden, wurden die Zellen an die vorhandenen Transportwagen angepasst.
Die Mitarbeiter schieben die Standardwagen direkt in das Logistikmodul der Zelle ein. Über das Einscannen des Barcodes auf dem Fertigungsauftrag erhält die Steuerung automatisch alle relevanten Parameter zu Werkstücktyp, Abmessungen, Beschriftungsinhalten und Laserprogrammen.
Kamerageführter robotergestützter Handhabungsablauf
Da Bauteile in Standardwagen Maß- und Positionsabweichungen aufweisen, erfasst ein integriertes Kamera-Bildverarbeitungssystem vor Beginn des Handlings die exakte Lage der Werkstücke im Wagen. Ein mehrachsiger Industrieroboter greift den Werkzeughalter formschlüssig und führt ihn an einer zweiten Kamera vorbei, um orientierungsrelevante Merkmale wie Bohrungen oder Konturen zu identifizieren.
Nach eindeutiger Positionsbestimmung richtet der Roboter den Werkzeughalter präzise unter dem Laserkopf aus und dreht das Bauteil im Raum, um alle vorgesehenen Markierpositionen anzufahren. Eine nachgelagerte optische Prüfung kontrolliert die Lesbarkeit des DataMatrix-Codes und gleicht die enthaltenen Daten mit dem jeweiligen Fertigungsauftrag ab. Für die mechanische Flexibilität sorgt das SCHUNK-Backenschnellwechselsystem BSWS-R: Rund 50 wechselbare Greiferfingersätze decken das gesamte Spektrum von etwa 650 Varianten ab. Der Umrüstvorgang erfolgt direkt am Greifer und nimmt lediglich wenige Minuten pro Los in Anspruch.
Integration von automatisiertem Ölen und Verpacken
Um den Durchsatz über die gesamte Endbearbeitung hinweg aufrechtzuerhalten, koppelte das Werk zwei modulare Zellen zur Automatisierung der nachfolgenden Konservierungs- und Verpackungsschritte. Der erste Roboter entnimmt die markierten Werkzeughalter und führt sie einer geschlossenen Beölungsstation zu, die einen gleichmäßigen Schutzfilm gegen Korrosion aufbringt. Parallel dazu führt ein zweiter Roboter Verpackungsmaterialien zu. Über einen Vakuumsauger übernimmt das System gedruckte Etiketten und appliziert sie auf die gewölbte Verpackungsoberfläche. Nach dem Verschließen gelangen die verpackten Einheiten in einen Drehspeicher, aus dem die Mitarbeiter fertige Chargen gesammelt entnehmen.
Betriebliche Resultate und produktive Nebenzeiten
Der Einsatz von zwei Lasermarkierzellen sowie zwei Beölungs- und Verpackungszellen harmonisierte den Materialfluss im Werk:
- Ausbringung: 135.000 Werkzeughalter wurden über einen Zeitraum von 24 Monaten autonom markiert.
- Rüstzeit: Die Rüstzeiten sanken bei mehreren hundert Varianten auf rund fünf Minuten pro Charge.
- Personaleinsatz: Das repetitive Teilehandling im Zehn-Sekunden-Takt wich einer übergeordneten Prozessüberwachung und Vorbereitung; zwei Drittel des Finishing-Personals wurden geschult, neue Bauteilvarianten ohne Robotervorkenntnisse selbstständig einzurichten und einzulernen.
- Wirtschaftlichkeit: Das Markieren, Konservieren und Verpacken läuft parallel in Nebenzeiten ab, während die Mitarbeiter andere Aufgaben wahrnehmen. Dies führt zu einer Amortisationszeit, die mit der von Automationslösungen an großen Bearbeitungszentren vergleichbar ist.
Das Praxisbeispiel verdeutlicht, dass sich anspruchsvolle Finishing-Prozesse mit hoher Varianz und kleinen Losgrößen wirtschaftlich automatisieren lassen, wenn sich das Automationskonzept nahtlos in bestehende Betriebslogistiken und variable Werkstücklagen einfügt.
Redaktionell bearbeitet von Evgeny Churilov, Induportals Media – Angepasst durch KI.
www.schunk.com
Redaktionell bearbeitet von Evgeny Churilov, Induportals Media – Angepasst durch KI.
www.schunk.com
Fordern Sie weitere Informationen an…
