automation-de.com
06
'26
Written on Modified on
Edge-KI-Computer-Bildverarbeitungsintegration für autonome Systeme
SINTRONES integriert Stereolabs GMSL-2-Kameras in die Edge-KI-Computer IBOX-650P und IBOX-601 für Multikamera-Bildverarbeitungsanwendungen.
www.sintrones.com
Autonome Systeme, mobile Robotik und industrielle Automatisierungsplattformen erfordern bandbreitenstarke, latenzarme visuelle Wahrnehmungspipelines, um dynamische Umgebungen in Echtzeit zu interpretieren. Die gleichzeitige Verarbeitung unkomprimierter, hochauflösender Datenströme von mehreren Kameras stellt hohe Anforderungen an eingebettete Computing-Architekturen, insbesondere hinsichtlich Busdurchsatz, Synchronisation und thermischer Ableitung am Edge.
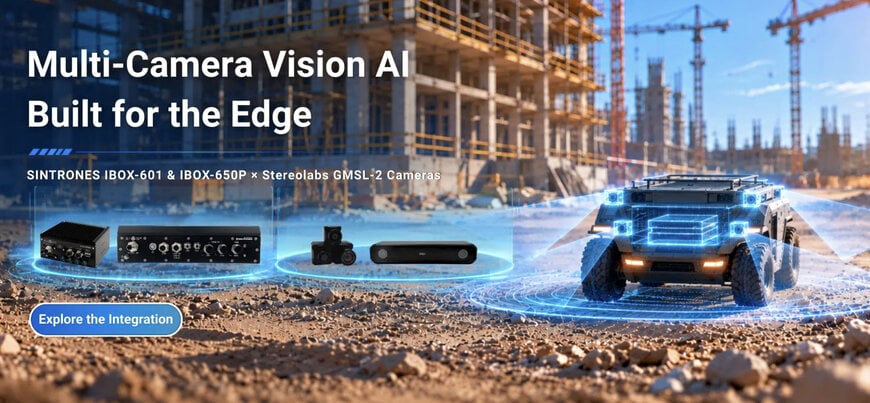
Um diese technischen Herausforderungen zu bewältigen, gab die SINTRONES Technology Corp. am 2. Oktober 2026 in Taipeh, Taiwan, bekannt, dass ihre auf dem NVIDIA Jetson AGX Orin basierende Serie IBOX-650P und die auf dem Jetson Orin NX basierende Serie IBOX-601 nun die Multikamera-Integration mit Stereolabs GMSL-2-Kameras unterstützen. Diese Hardware-Integration bietet Systemintegratoren skalierbare Optionen für Multikamera-Vision-KI-Implementierungen in den Bereichen industrielle Automatisierung, Robotik, autonome Fahrzeuge und intelligente Überwachung.
Gigabit Multimedia Serial Link-Architektur für Edge Computing
Die Plattformen IBOX-650P und IBOX-601 integrieren die GMSL-2-Deserializer-Technologie von Analog Devices zur Verwaltung unkomprimierter Video-Streams mit hoher Bandbreite. Die GMSL-2-Architektur ermöglicht Kabellängen von bis zu 15 Metern über Koaxialkabel bei gleichzeitiger Aufrechterhaltung einer latenzarmen, synchronisierten Datenübertragung, was für multidirektionale Bildverarbeitungssysteme von entscheidender Bedeutung ist.
Je nach spezifischem Hardware-Layout, Deserializer-Konfiguration und Board Support Package-Release unterstützen die Konfigurationen bis zu vier GMSL-2-Kameraverbindungen. Zu den verifiziert kompatiblen Kameramodellen gehören die Stereolabs ZED X Stereo sowie die Varianten ZED X One 4K, S und GS. Diese Kompatibilität ermöglicht es Entwicklern, 3D-Stereo-Tiefenwahrnehmung mit hochauflösender 2D-Monokularbildgebung auf einer einzigen Edge-Computing-Plattform zu kombinieren.
Synchronisierte 3D-Tiefen- und 2D-Monokularverarbeitung
Die Integration ermöglicht eine multimodale Bildverarbeitung durch die Kopplung der ZED X Stereo-Kamera mit ZED X One-Monokulareinheiten. Die ZED X Stereo verfügt über zwei Linsen und einen Global-Shutter-Sensor, wodurch verzerrungsfreie 3D-Tiefendaten in Bewegung für eine präzise Objektverfolgung und räumliche Kartierung erfasst werden. Gleichzeitig nutzen die ZED X One-Modelle S und GS Global-Shutter-Sensoren zur Eliminierung von Bewegungsunschärfe, während die ZED X One 4K dank eines 4K-Rolling-Shutter-Sensors eine hochauflösende Bildgebung unter schlechten Lichtverhältnissen ermöglicht.
Diese Kombination ermöglicht eine kontinuierliche, latenzarme Datenerfassung für Edge-KI-Inferenzmodelle, die auf der zugrunde liegenden NVIDIA Jetson-Architektur ausgeführt werden. Systemintegratoren können die heterogenen Rechenkapazitäten der Module Jetson AGX Orin und Orin NX nutzen, um parallele neuronale Netze für Objekterkennung, Tiefenschätzung und semantische Segmentierung ohne Leistungsengpässe zu verarbeiten.
Industrielle Einsatzszenarien
Die Serien IBOX-650P und IBOX-601 sind für den Einsatz in rauen Industrie- und Mobilumgebungen konzipiert, die ein lüfterloses Thermodesign und eine hohe mechanische Widerstandsfähigkeit erfordern. Zu den typischen Anwendungsbereichen gehören autonome mobile Roboter, die sich auf komplexen Hallenböden bewegen, intelligente Transportsysteme, die eine 360-Grad-Perimeterüberwachung erfordern, sowie automatisierte optische Inspektionssysteme in fortschrittlichen Fertigungslinien.
Unterstützte Kamerakonfigurationen und simultane Betriebsgrenzen hängen von der eingesetzten BSP-Version, der Systemkonfiguration und dem physischen Schnittstellen-Layout ab. Systemintegratoren wird empfohlen, die Kompatibilitätsanforderungen vor der physischen Implementierung zu überprüfen.
Zusätzlicher Kontext:
Dieser Abschnitt beschreibt technische Spezifikationen und wettbewerbliche Benchmarks, die nicht in der ursprünglichen Produktankündigung enthalten sind.
Edge-KI-Plattformen, die in mobilen und industriellen Umgebungen betrieben werden, stehen vor großen Herausforderungen hinsichtlich Thermomanagement, Leistungsbudgetgrenzen und mechanischen Vibrationen. Herkömmliche USB- oder Ethernet-basierte Multikamera-Setups leiden häufig unter Bandbreitensättigung, hoher CPU-Last für die Paketverarbeitung und unzuverlässigen Kabelverbindungen unter mechanischer Beanspruchung. Die GMSL-2-Technologie behebt diese Einschränkungen, indem sie dedizierte serielle Hochgeschwindigkeits-Punkt-zu-Punkt-Verbindungen mit integrierten Strom- und Steuerkanälen über ein einziges Koaxialkabel bereitstellt.
Im Vergleich zu herkömmlichen Gigabit-Ethernet-Bildverarbeitungssystemen bieten GMSL-2-Architekturen einen geringeren Protokoll-Overhead und eine deterministische Frameselektion sowie -synchronisation über mehrere Sensoren hinweg. Diese präzise hardwarebasierte Synchronisation ist für Stereo-SLAM- und Multikamera-Sensorfusionsalgorithmen unerlässlich, bei denen Mikrosekunden-Zeitabweichungen zwischen Einzelbildern zu erheblichen räumlichen Kartierungsfehlern in sich schnell bewegenden autonomen Systemen führen können.
Bearbeitet von Sucithra Mani, Induportals-Redakteurin – angepasst durch KI.
www.sintrones.com
Fordern Sie weitere Informationen an…
