automation-de.com
15
'26
Written on Modified on
Echtzeit-SLAM-Navigation und 3D-Hindernisüberwachung
SIGMATEK führt die aktualisierte Lokalisierungssoftware SLAMLoc sowie eine 3D-Routenüberwachung ein, um die Navigation autonomer Fahrzeuge in dynamischen industriellen Produktions- und Lagerhallen zu optimieren.
www.sigmatek-automation.com
Moderne Fertigungs- und Logistikanlagen setzen fahrerlose Transportfahrzeuge (FTF/AGVs) und autonome mobile Roboter (AMRs) in Bereichen ein, die gemeinsam von Beschäftigten zu Fuß, temporären Palettenabstellplätzen und schwerem Gerät genutzt werden. In diesen hochdynamischen Produktionsumgebungen stoßen herkömmliche, 2D-laserbasierte Lokalisierungsplattformen häufig an ihre Grenzen: Bei unerwartet auftauchenden Hindernissen kommt es regelmäßig zu toten Winkeln, Kartendrift sowie Engpässen bei der Bahnplanung. Um solche Navigationsunterbrechungen zu beheben, sind Multisensor-Datenfusion, dynamische lokale Pfadneuberechnung und volumetrische Umgebungserfassung erforderlich – nur so lassen sich Fahrzeugstillstände verhindern und ein hoher Materialflussdurchsatz gewährleisten.
Multisensor-SLAM und lokale Echtzeit-Kartierung
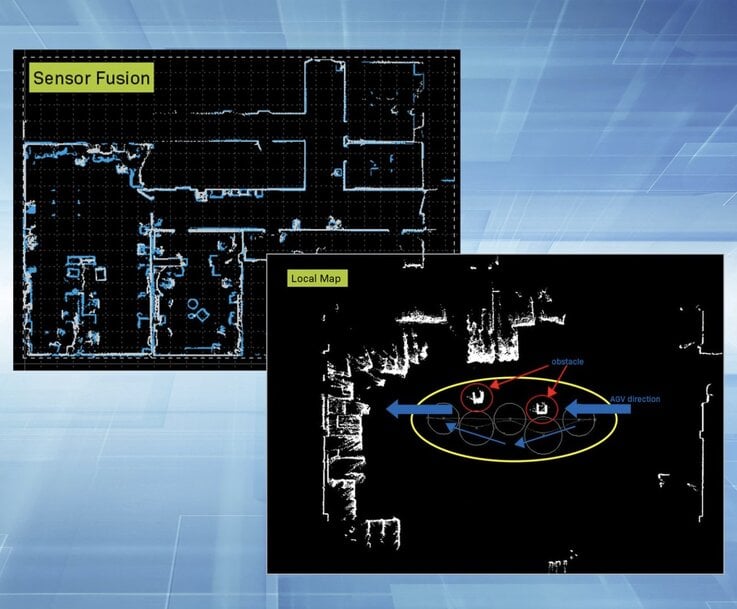
Um Lokalisierungsunsicherheiten in sich verändernden Industriehallen aufzulösen, hat SIGMATEK die Simultaneous Localization and Mapping (SLAM)-Funktionen seiner echtzeitfähigen Open-Source-Lokalisierungssoftware SLAMLoc erweitert. Die Softwarearchitektur nutzt Sensorfusionsalgorithmen, die die Rohpunktdaten mehrerer am Fahrzeugchassis montierter LiDAR-Scanner zusammenführen. Durch das Zusammenführen der separaten Scan-Datenströme zu einer einheitlichen Umgebungskarte schafft die Plattform ein lückenloses Lagebewusstsein. Dadurch lassen sich die Trajektorienberechnungen des Fahrzeugs selbst in weitläufigen Werkhallen optimieren, in denen sich räumliche Orientierungspunkte häufig verändern.
Für die lokale Hindernisvermeidung integriert die Software eine dynamische lokale Karte auf Abruf: die sogenannte MiniMap. Dieses Modul analysiert kontinuierlich und in Echtzeit das unmittelbare Fahrzeugumfeld, um vorübergehende Hindernisse auf dem Boden zu erfassen. Anstatt das Fahrzeug anzuhalten, sobald ein nicht kartiertes Hindernis auf die Fahrspur gerät, berechnet das System eine optimierte Ausweichtrajektorie. Auf diese Weise bleiben Materialtransportzyklen intakt und unnötige Stillstandzeiten werden minimiert.
Virtuelle Diagnose und Inbetriebnahme-Analyse
Um Inbetriebnahme- und Bereitstellungszyklen zu verkürzen, enthält SLAMLoc ein virtuelles Fehlerdiagnosemodul, das eine Ferndiagnose ohne physischen Zugriff auf die mobile Plattform im Betrieb ermöglicht. Engineering- und Serviceteams können historische Missionsabläufe nachstellen, um die betrieblichen Auslöser von Fahrzeugstopps, Bahn- bzw. Trajektorienabweichungen oder Navigationsunterbrechungen exakt zu ermitteln.
Diese Remote-Playback-Funktionalität beschleunigt die Ursachenanalyse (Root-Cause-Isolation) bei der Inbetriebnahme vor Ort, verkürzt routinemäßige Wartungsintervalle und unterstützt die schrittweise Feinabstimmung der Flottenbetriebsparameter über verschiedene Industriestandorte hinweg.
Volumetrische Erfassung zur Routenabsicherung
Als Ergänzung zum konturbasierten SLAM bietet die Softwarelösung AGV Automation Visionary 3D eine dreidimensionale Routenüberwachung, um die für planare 2D-LiDAR-Systeme typischen toten Winkel zu eliminieren. Das System integriert ein oder zwei SICK Visionary-T Mini-Kameras direkt in die Navigationsarchitektur, um räumliche Punktwolken entlang des vorausliegenden Fahrwegs zu erfassen.
Diese 3D-Volumenerfassung registriert sowohl bodennahe als auch hängende Gefahrenstellen, die von horizontalen planaren Standardschnittscans nicht erkannt werden – darunter offene Aufzugsschächte, hervorstehende Gabelstaplerzinken, Bodenstufen sowie flache Hindernisse. Durch die mehrdimensionale Objektklassifizierung werden die Fahrzeugsicherheitsfunktionen gezielt verstärkt, was autonome mobile Plattformen in komplexen Fertigungs- und Intralogistikanwendungen wirksam schützt.
Zusatzkontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbs-Benchmarkings, die in der ursprünglichen Produktankündigung nicht enthalten waren.
In der industriellen mobilen Robotik tarieren Navigationsarchitekturen typischerweise die Balance zwischen konturbasiertem 2D-LiDAR-SLAM, natürlichem Merkmals-SLAM und Time-of-Flight (ToF)-3D-Bildverarbeitung aus. Planare 2D-Sicherheitslaserscanner – die häufig auf eine einzelne horizontale Scanebene von 150 mm bis 200 mm über dem Hallenboden beschränkt sind – sind standardisiert darauf ausgelegt, die Schutzfeldanforderungen nach ISO 3691-4 zu erfüllen. Allerdings versagen sie bei der Erkennung negativer Hindernisse (wie Bodenabsätzen oder offenen Gruben) sowie überhängender Lasten. Die SICK Visionary-T Mini nutzt 3D-Time-of-Flight-Technologie und liefert bis zu 30 dreidimensionale Tiefenbilder pro Sekunde über eine Matrix von 512 × 424 Pixeln bei einem Sichtfeld (FOV) von 80° × 60°, was eine räumliche Tiefenauflösung über einen Arbeitsbereich von bis zu 5 Metern ermöglicht.
Innerhalb von Open-Source- und proprietären industriellen AMR-Navigations-Stacks – wie dem Robot Operating System (ROS 2) Nav2-Framework, der KUKA Navigation Solution und den Kollmorgen NDC-Lösungen – konzentriert sich das Wettbewerbs-Benchmarking auf den Rechenaufwand (Processing Overhead), die Wiederherstellungszeit bei der Relokalisierung nach einem „Kidnapping“ (Positionsverlust) sowie die Latenz bei der dynamischen Umplanung. Während globale Standard-SLAM-Implementierungen große Belegungskarten (Occupancy Grids) durch ressourcenintensive Graphoptimierungen neu berechnen, kapselt die Ausführung lokaler Sub-Maps (wie der MiniMap) die lokale Punktwolkenverarbeitung ab. Diese Architektur gewährleistet deterministische Regelkreiszyklen von unter 50 Millisekunden – so wird ein reaktionsschnelles Ausweichen gewährleistet, während die Personensicherheit gemäß ISO 3691-4 in stark frequentierten Logistikknotenpunkten stets eingehalten wird.
Redaktionell bearbeitet von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
www.sigmatek-automation.com
Fordern Sie weitere Informationen an…
