automation-de.com
21
'26
Written on Modified on
Dezentrale Servoantriebstechnik in der Industrierobotik
Murrelektronik kooperierte mit Danfoss, um dezentrale Servoantriebe direkt auf einem Knickarm-Industrieroboter zu integrieren.
www.murrelektronik.com
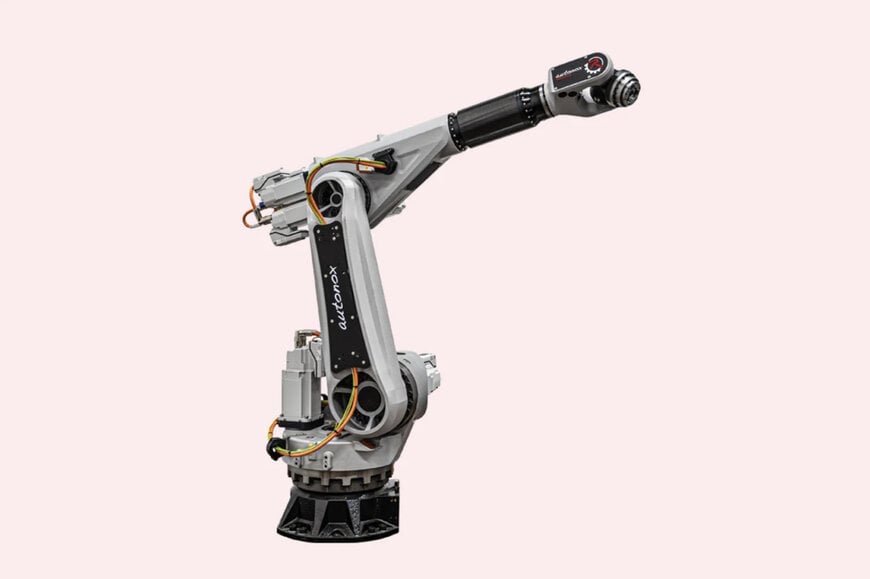
6-Achs-Industrieroboter, angetrieben durch den VLT® Integrated Servo Drive ISD® 520.
Anwendungsbereich: Roboterautomatisierung und Motion Control
Industriesektor: Industrielle Automation und Maschinenbau
Murrelektronik, Entwickler dezentraler Automatisierungsarchitekturen, startete ein strategisches Entwicklungsprojekt, um herkömmliche Schaltschrankbeschränkungen in der Robotik durch den Einsatz der Danfoss VLT FlexMotion-Plattform aufzuheben. Umgesetzt als Erweiterung des Vario-X-Systems und unterstützt durch den Mechanikspezialisten autonox Robotics, brachte die Initiative dezentrale Motion-Hardware direkt an einem Sechsachs-Industriemanipulator zum Einsatz, der für Montage-, Handling-, Dosier- und Schweißanwendungen konzipiert ist.
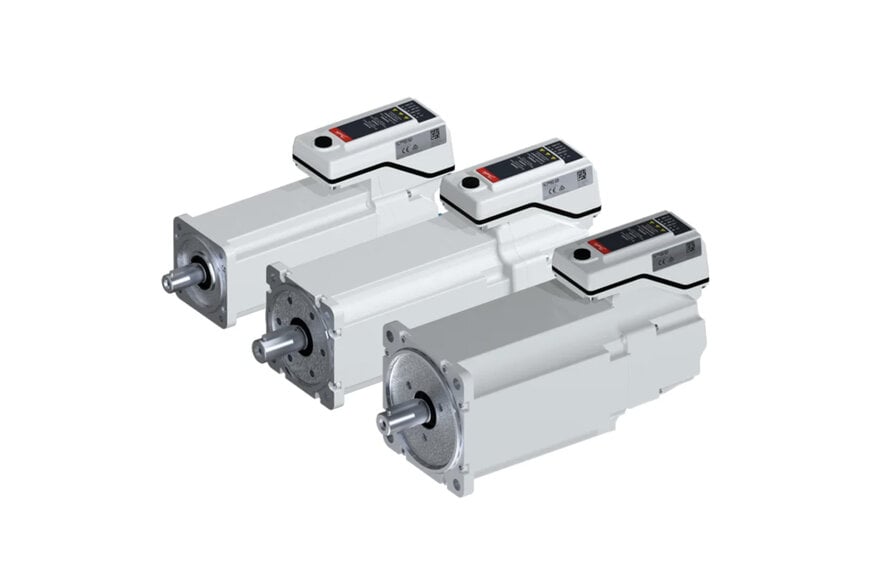
Varianten des VLT® Integrated Servo Drive ISD® 520 sind in den Roboterarm integriert.
Betriebliche Einschränkungen zentraler Roboterarchitekturen
Bei herkömmlichen Industrieroboter-Installationen sind Mehrachs-Servoantriebe und Steuerungseinheiten in einem zentralen Schaltschrank untergebracht. Dieses Layout erfordert separate Leistungs- und Feedbackkabel für jeden Motor, was zu dichten Kabelbündeln, hohem Kupfervolumen und erheblichem Installationsaufwand führt. Im modularen Anlagenbau schränken diese zentralen Gehäuse das Hallenlayout ein und limitieren die Rekonfigurierbarkeit der Maschinen. Murrelektronik benötigte eine Antriebslösung, die robust genug für die direkte Montage an beweglichen Robotergelenken ist und gleichzeitig präzise dynamische Regelung, funktionale Sicherheitsprotokolle sowie offene industrielle Feldbuskommunikation integriert.
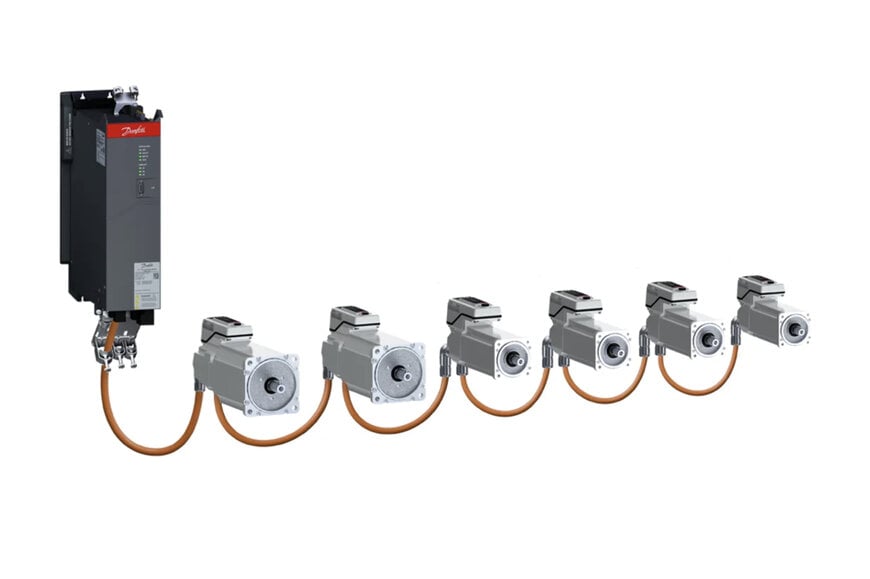
Darstellung der im Roboterarm eingesetzten VLT® FlexMotion-Systemarchitektur: Ein einzelnes VLT® Power Supply Module PSM 520 mit integrierter Decentral Access Module (DAM)-Optionskarte versorgt alle dezentralen Servoantriebe über eine Daisy-Chain-Verkabelung mit Energie.
Implementierung integrierter Servoantriebe
Zur Dezentralisierung der Bewegungssteuerung implementierten die Ingenieure Danfoss VLT Integrated Servo Drive ISD 520-Einheiten in Kombination mit einem VLT Power Supply Module PSM 520 und einem Decentral Access Module. Der ISD 520 vereint den permanentmagneterregten Servomotor und die Antriebselektronik in einem gemeinsamen Gehäuse und nutzt Siliziumkarbid-Leistungskomponenten, um den thermischen Wirkungsgrad am mechanischen Arm zu optimieren. Ein einzelnes Hybridkabel verteilt die Gleichspannungs-Zwischenkreisversorgung sowie die Echtzeitkommunikation über die Achsen hinweg in einer Daisy-Chain-Topologie. Diese Architektur ersetzt separate Motor-Feedbackleitungen sowie Punkt-zu-Punkt-Leistungsverdrahtungen und bindet sich nahtlos an die SPS-Systeme von Murrelektronik an.
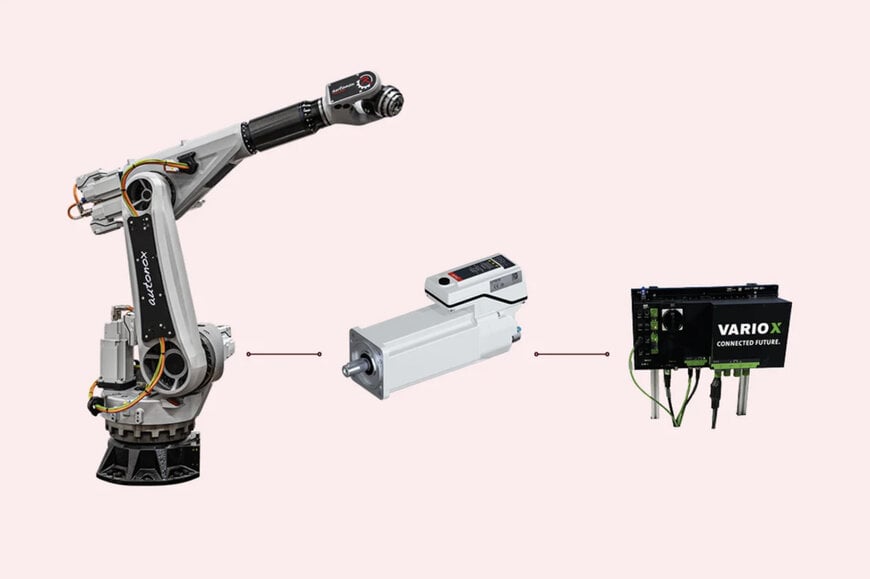
Die dezentrale Automatisierungsarchitektur kombiniert die Vario-X-Einheit von Murrelektronik mit direkt am Roboterarm montierten Servoantrieben von Danfoss.
Sicherheits- und Motion-Control-Funktionalität
Bei der technischen Auswahl standen Sicherheitslogik und Anforderungen an die Echtzeitkommunikation im Mittelpunkt. Marco Bosch, Global Head of Solution Engineering bei Murrelektronik, erläuterte, warum Basisschutzfunktionen bei dynamischen Werkzeugen nicht ausreichen: „Für moderne Roboterapplikationen reicht ein Safe Torque Off allein nicht aus. Wir benötigen erweiterte Safe-Motion-Funktionen, die es uns ermöglichen, Flexibilität, Produktivität und Maschinensicherheit zu vereinen.“ Die Antriebsplattform beinhaltet integrierte Sicherheitsbremsen und zertifizierte Sicherheitsfunktionen direkt an der Motorwelle, was das schwerkraftbedingte Absacken verhindert und die Achsgeschwindigkeit ohne externe Sicherheitshardware überwacht.
Quantifizierbare Einsparungen bei Platzbedarf und Verkabelung
Das dezentrale Motion-Konzept reduzierte den gesamten Schaltschrank-Platzbedarf um 60 Prozent. Der Wegfall einzelner Antrieb-zu-Motor-Leitungsführungen durch die Daisy-Chain-Hybridverkabelung verringerte die Gesamtkabellänge um bis zu 80 Prozent, wodurch thermische Verluste, Materialkosten und mechanischer Verschleiß entlang dynamischer Schleppketten minimiert wurden. Die gemeinsame Architektur bietet Maschinenbauern einen skalierbaren Konstruktionsrahmen zur Realisierung modularer Montagezellen mit minimalem Schaltschrankaufwand.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.my.murrelektronik.com
Anwendungsbereich: Roboterautomatisierung und Motion Control
Industriesektor: Industrielle Automation und Maschinenbau
Murrelektronik, Entwickler dezentraler Automatisierungsarchitekturen, startete ein strategisches Entwicklungsprojekt, um herkömmliche Schaltschrankbeschränkungen in der Robotik durch den Einsatz der Danfoss VLT FlexMotion-Plattform aufzuheben. Umgesetzt als Erweiterung des Vario-X-Systems und unterstützt durch den Mechanikspezialisten autonox Robotics, brachte die Initiative dezentrale Motion-Hardware direkt an einem Sechsachs-Industriemanipulator zum Einsatz, der für Montage-, Handling-, Dosier- und Schweißanwendungen konzipiert ist.
Varianten des VLT® Integrated Servo Drive ISD® 520 sind in den Roboterarm integriert.
Betriebliche Einschränkungen zentraler Roboterarchitekturen
Bei herkömmlichen Industrieroboter-Installationen sind Mehrachs-Servoantriebe und Steuerungseinheiten in einem zentralen Schaltschrank untergebracht. Dieses Layout erfordert separate Leistungs- und Feedbackkabel für jeden Motor, was zu dichten Kabelbündeln, hohem Kupfervolumen und erheblichem Installationsaufwand führt. Im modularen Anlagenbau schränken diese zentralen Gehäuse das Hallenlayout ein und limitieren die Rekonfigurierbarkeit der Maschinen. Murrelektronik benötigte eine Antriebslösung, die robust genug für die direkte Montage an beweglichen Robotergelenken ist und gleichzeitig präzise dynamische Regelung, funktionale Sicherheitsprotokolle sowie offene industrielle Feldbuskommunikation integriert.
Darstellung der im Roboterarm eingesetzten VLT® FlexMotion-Systemarchitektur: Ein einzelnes VLT® Power Supply Module PSM 520 mit integrierter Decentral Access Module (DAM)-Optionskarte versorgt alle dezentralen Servoantriebe über eine Daisy-Chain-Verkabelung mit Energie.
Implementierung integrierter Servoantriebe
Zur Dezentralisierung der Bewegungssteuerung implementierten die Ingenieure Danfoss VLT Integrated Servo Drive ISD 520-Einheiten in Kombination mit einem VLT Power Supply Module PSM 520 und einem Decentral Access Module. Der ISD 520 vereint den permanentmagneterregten Servomotor und die Antriebselektronik in einem gemeinsamen Gehäuse und nutzt Siliziumkarbid-Leistungskomponenten, um den thermischen Wirkungsgrad am mechanischen Arm zu optimieren. Ein einzelnes Hybridkabel verteilt die Gleichspannungs-Zwischenkreisversorgung sowie die Echtzeitkommunikation über die Achsen hinweg in einer Daisy-Chain-Topologie. Diese Architektur ersetzt separate Motor-Feedbackleitungen sowie Punkt-zu-Punkt-Leistungsverdrahtungen und bindet sich nahtlos an die SPS-Systeme von Murrelektronik an.
Die dezentrale Automatisierungsarchitektur kombiniert die Vario-X-Einheit von Murrelektronik mit direkt am Roboterarm montierten Servoantrieben von Danfoss.
Sicherheits- und Motion-Control-Funktionalität
Bei der technischen Auswahl standen Sicherheitslogik und Anforderungen an die Echtzeitkommunikation im Mittelpunkt. Marco Bosch, Global Head of Solution Engineering bei Murrelektronik, erläuterte, warum Basisschutzfunktionen bei dynamischen Werkzeugen nicht ausreichen: „Für moderne Roboterapplikationen reicht ein Safe Torque Off allein nicht aus. Wir benötigen erweiterte Safe-Motion-Funktionen, die es uns ermöglichen, Flexibilität, Produktivität und Maschinensicherheit zu vereinen.“ Die Antriebsplattform beinhaltet integrierte Sicherheitsbremsen und zertifizierte Sicherheitsfunktionen direkt an der Motorwelle, was das schwerkraftbedingte Absacken verhindert und die Achsgeschwindigkeit ohne externe Sicherheitshardware überwacht.
Quantifizierbare Einsparungen bei Platzbedarf und Verkabelung
Das dezentrale Motion-Konzept reduzierte den gesamten Schaltschrank-Platzbedarf um 60 Prozent. Der Wegfall einzelner Antrieb-zu-Motor-Leitungsführungen durch die Daisy-Chain-Hybridverkabelung verringerte die Gesamtkabellänge um bis zu 80 Prozent, wodurch thermische Verluste, Materialkosten und mechanischer Verschleiß entlang dynamischer Schleppketten minimiert wurden. Die gemeinsame Architektur bietet Maschinenbauern einen skalierbaren Konstruktionsrahmen zur Realisierung modularer Montagezellen mit minimalem Schaltschrankaufwand.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.my.murrelektronik.com
Fordern Sie weitere Informationen an…
