automation-de.com
22
'26
Written on Modified on
Digitale Zwillinge für Physical AI in der industriellen Automatisierung
Festo, NVIDIA und ABB Robotics integrieren NVIDIA Isaac Sim, Omniverse-Bibliotheken und ABB RobotStudio, um Integrationsfehler bei Maschinen durch physikbasierte virtuelle Inbetriebnahme zu lösen.
www.festo.com
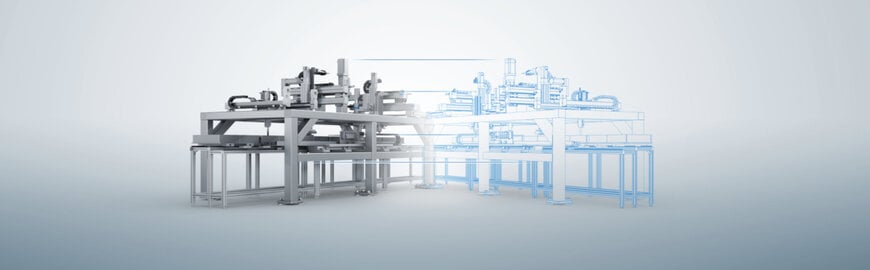
Der Einsatz komplexer Mehrachs-Handhabungssysteme und Roboterzellen in der Fabrik- und Prozessautomation erfordert umfassende Validierungen, um mechanische Kollisionen und Engpässe in der Steuerungsslogistik während der physischen Installation zu verhindern. Um die Lücke zwischen Simulation und Realität zu schließen, die gewöhnlich die Inbetriebnahme von Maschinen verzögert, arbeitet Festo mit NVIDIA und ABB Robotics an der Entwicklung physikvalidierter digitaler Zwillinge unter Verwendung von NVIDIA Isaac Sim, NVIDIA Omniverse-Bibliotheken und ABB RobotStudio.
Überwindung der Lücke zwischen Simulation und Realität bei der virtuellen Inbetriebnahme
Wenn Industriemaschinen verschiedene kinematische, pneumatische und elektrische Funktionen kombinieren, müssen Ingenieurteams vor Beginn der Hardware-Installation verstehen, wie diese Teilsysteme zusammenwirken. Herkömmliche CAD-Modelle erfassen oft nur statische 3D-Geometrien, ohne dynamische Bewegungsprofile, Reibung oder reale mechanische Nachgiebigkeiten exakt abzubilden. Folglich stoßen Anlagenbauer bei der physischen Montage auf Integrationsmängel, die eine manuelle Nachprogrammierung in der Werkshalle erfordern.
Die virtuelle Inbetriebnahme löst diese Integrationsprobleme bereits in der Entwurfsphase, vorausgesetzt, die zugrundeliegenden digitalen Produktmodelle verhalten sich identisch zur physischen Hardware. Wie Jan R. Seyler, Head of Physical AI and Digital Thread bei Festo, anmerkt, müssen digitale Produktmodelle den Zuverlässigkeitsstandards physischer Hardware entsprechen, damit Ingenieure Automatisierungssysteme unter realistischen Betriebsbedingungen validieren können. Prof. Dr. Tomas Smetana, Chief Technology Officer bei Festo, erklärt, dass die Kombination von NVIDIA Omniverse-Bibliotheken mit der Expertise im Bereich der Industrieautomation eine virtuelle Umgebung schafft, die auf die Unterstützung autonomer Produktionssysteme ausgelegt ist.
Physikbasierte Simulationsarchitektur und OpenUSD-Integration
Die technische Grundlage der Simulationsarchitektur von Festo beruht darauf, bestehende Exportdaten des Universal Scene Description (USD)-Formats um ein dynamisches Bewegungsverhalten und anwendungsrelevante physikalische Eigenschaften zu erweitern. Während herkömmliche CAD-Dateien räumliche Grenzen definieren, integrieren USD-basierte Modelle innerhalb des NVIDIA Omniverse-Ökosystems kinematische Ketten, Masseneigenschaften und Merkmale des dynamischen Ansprechverhaltens.
Festo nutzt NVIDIA Isaac Sim, ein offenes Robotik-Simulationsframework auf Basis von NVIDIA Omniverse-Bibliotheken, zusammen mit synthetischen Daten zur Schulung und Validierung von Roboterwahrnehmungs- und autonomen Steuerungsfunktionen. Um die Güte dieser virtuellen Komponenten sicherzustellen, implementiert Festo einen geschlossenen Verifikationskreislauf, der simulierte Ergebnisse mit empirischen Testdaten abgleicht. Unter definierten Betriebsbedingungen in den Labors von Festo werden Bewegungs- und Dynamikmessungen an realen Komponenten durchgeführt. Ingenieure vergleichen diese physischen Telemetriedatensätze direkt mit Simulationsläufen in NVIDIA Isaac Sim und kalibrieren die Parameter des digitalen Zwillinge iterativ, bis das virtuelle Modell die reale Komponentenphysik exakt abbildet.
Herstellerübergreifende Co-Simulation mit dreiachsiger Handhabung und Robotik
Eine primäre industrielle Anwendung dieser Architektur ist eine gemeinsame virtuelle Handhabungszelle, die von Festo, ABB Robotics und NVIDIA entwickelt wurde. In der Fabrikautomation führt die Integration linearer Portale oder kartesischer Handhabungseinheiten mit knickarmigen Industriekomponenten häufig zu Herausforderungen hinsichtlich Taktzeiten, Arbeitsraumkollisionen und der Synchronisation von Steuerungen.
Um diese herstellerübergreifenden Arbeitsabläufe vor der Hardwarebeschaffung zu validieren, verknüpften die Partner den digitalen Zwilling eines dreiachsigen Festo-Handhabungssystems mit einem Knickarmroboter in ABB RobotStudio. Die Systemarchitektur nutzt die RobotStudio HyperReality-Erweiterung, die die Offline-Programmierumgebung von ABB mit NVIDIA Omniverse-Bibliotheken verbindet, um fotorealistische, physikbasierte Simulationen darzustellen. Gleichzeitig führt der ABB Virtual Controller dieselbe Steuerungssoftware und dieselben Roboterprogramme aus wie physische ABB-Steuerungen.
Durch die Ausführung der dreiachsigen Festo-Handhabungskinematik und des ABB Virtual Controllers in einer einheitlichen Simulationsumgebung können Anlagenbauer Taktzeiten optimieren, kollisionsfreie Bahnen verifizieren und PLC-Roboter-Kommunikationsprotokolle virtuell debuggen. Laut Boris Fiedler, Head of Operations and Portfolio, Software and Digital bei ABB Robotics, fördert dieser gemeinsame technische Ansatz die virtuelle Inbetriebnahme für Anlagenbauer und unterstützt die Etablierung industrietauglicher Physical AI. Langfristig ermöglicht die Verringerung der Diskrepanz zwischen virtueller Validierung und physischem Betrieb die direkte Übertragung von in der Simulation trainierten Steuerungscodes und KI-Richtlinien auf die Maschinen der Werkshalle mit minimalem manuellem Anpassungsaufwand.
Unternehmensgröße und industrieller Anwendungsbereich
Festo entwickelt diese digitalen Modelle zur Unterstützung seines globalen Kundenstamms in über 35 Branchen der Fabrik- und Prozessautomation, einschließlich aufstrebender LifeTech-Anwendungen in der Medizintechnik und Laborautomation. Mit Hauptsitz in Esslingen am Neckar, Deutschland, liefert Festo pneumatische und elektrische Automatisierungstechnik an 300.000 Kunden in 176 Ländern. Das Unternehmen beschäftigt rund 20.600 Mitarbeiter in über 250 Niederlassungen in rund 60 Ländern weltweit und erwirtschaftete 2025 einen Umsatz von rund 3,33 Milliarden Euro. Um seine Hardware- und Digitalisierungsentwicklungen voranzutreiben, investiert Festo mehr als 8 % seines Jahresumsatzes in Forschung und Entwicklung sowie 1,5 % in die Aus- und Weiterbildung, unterstützt durch die Festo Didactic SE.
Zusätzlicher Kontext:
Dieser Abschnitt detailliert technische Spezifikationen und Wettbewerbsvergleiche, die in der ursprünglichen Produktankündigung nicht enthalten waren.
In der Industrieautomation wird der Übergang von kinematischen digitalen Zwillingen zu physikbasierten digitalen Zwillingen für Physical AI durch aufkommende Interoperabilitätsstandards bestimmt. Neben dem OpenUSD-Framework (Universal Scene Description), das von der Alliance for OpenUSD (AOUSD) für 3D-Szenenkompositionen und physikalische Attribute vorangetrieben wird, stützt sich die herstellerübergreifende Co-Simulation typischerweise auf den Standard Functional Mock-up Interface (FMI) und die Verwaltungsschale (Asset Administration Shell, AAS), die von der Industrial Digital Twin Association (IDTA) definiert wurden – bei der Festo Gründungsmitglied ist. Während die AAS statische und dynamische Asset-Metadaten über den gesamten digitalen Faden hinweg standardisiert, liefern OpenUSD und NVIDIA Omniverse das GPU-beschleunigte Echtzeit-Raytracing sowie die PhysX-Solver-Ausführung, die zum Trainieren von Reinforcement-Learning-Richtlinien und Modellen für synthetisches Sehen erforderlich sind.
Im breiteren Sektor der Industrieautomation und Robotik etablieren führende Hersteller vergleichbare Wege zur Integration von Physiksimulationen mit nativer Steuerungssoftware:
Siemens integriert seine Plattformen Process Simulate und NX Mechatronics Concept Designer (MCD) mit NVIDIA Omniverse und koppelt diese mit SIMATIC S7-PLCSIM Advanced, um virtuellen SPS-Code anhand physikbasierter 3D-Modelle auszuführen.
Rockwell Automation nutzt seine Emulate3D-Software – die volumetrische Physik und CAD-Kinematik beinhaltet – zusammen mit NVIDIA Omniverse-APIs zur Simulation von Materialflüssen und Roboterarbeitszellen, die von ControlLogix-virtuellen Steuerungen angetrieben werden.
KUKA und Fanuc bieten native Offline-Programmier- und virtuelle Steuerungs-Umgebungen (KUKA.Sim beziehungsweise FANUC ROBOGUIDE) an, die exakte Robotersteuerungskerne (wie KUKA.OfficeLite) nutzen, um Taktgenauigkeit zu garantieren, wobei traditionelle OEM-Simulatoren historisch gesehen die proprietäre kinematische Validierung gegenüber offener, herstellerübergreifender fotorealistischer Synthetikdatengenerierung priorisierten.
Im Vergleich zu eigenständigen, herstellerspezifischen Simulatoren, die entweder lineare Bewegungsachsen oder Knickarmroboter isoliert bewerten, adressiert die Integration von Festo, ABB Robotics und NVIDIA speziell heterogene Arbeitszellen. Durch die Kombination der laborkalibrierten Komponentenmodelle von Festo mit dem Virtual-Controller-Kern von ABB innerhalb einer OpenUSD-kompatiblen Omniverse-Umgebung ermöglicht die Architektur die gleichzeitige Validierung pneumatischer/elektrischer Linearaktuatoren und sechsachsiger Robotik unter einer einzigen Physik-Engine.
Redigiert von Sucithra Mani, Induportals-Redakteurin – angepasst durch KI.
www.festo.com
Fordern Sie weitere Informationen an…
