automation-de.com
26
'26
Written on Modified on
Industrielles Training humanoider Roboter mit Modellen der Physical AI
NEURA Robotics und die Technische Universität München setzen den 4NE1 Gen 4 im TUM RoboGym ein, um automatisierte Fertigungsabläufe zu beschleunigen.
neura-robotics.com
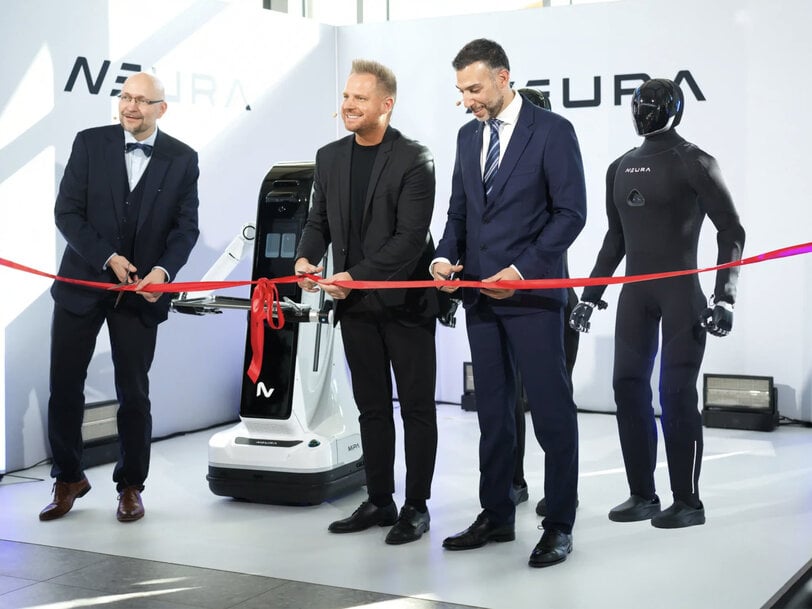
NEURA Robotics und die Technische Universität München haben auf dem LabCampus am Flughafen München das TUM RoboGym eingerichtet. Dort kommt der humanoide Roboter 4NE1 Gen 4 zusammen mit kognitiven Manipulatoren zum Einsatz, um Fähigkeiten für die industrielle Automation zu trainieren. Die gemeinsame Einrichtung richtet sich an die Branchen Fertigung, Automobilbau, Logistik und Medizintechnik, indem sie praktisches Prozess-Know-how in skalierbare Architekturen des maschinellen Lernens überführt.
Industrielle Herausforderung und Rahmenbedingungen der Zusammenarbeit
Industrielle Fertigungsprozesse erfordern präzise mechanische Interaktionen, wie etwa das Einsetzen von Verbindungselementen, den Umgang mit variierenden Verpackungsmaterialien sowie das Beherrschen komplexer Montageprozesse. Herkömmliche automatisierte Systeme verlangen für jede Prozessänderung eine starre Neuprogrammierung, was bei High-Mix-Fertigungsumgebungen zu hohen Integrationskosten führt.
Um diesen Engpass zu überwinden, ist NEURA Robotics im Rahmen einer dreijährigen, 17 Millionen Euro schweren gemeinsamen Entwicklungsinitiative eine Partnerschaft mit dem Munich Institute of Robotics and Machine Intelligence der Technischen Universität München eingegangen. NEURA Robotics stellt – gestützt auf eine Investition von 11 Millionen Euro – Roboter-Hardware, Betriebspersonal und Recheninfrastruktur bereit, während die Universität Forschungseinrichtungen, Ingenieurpersonal und algorithmische Validierung einbringt.
Architektur der Physical AI und Datenerfassung
Das Testgelände nutzt eine multimodale Trainingsarchitektur, um das proprietäre Foundation-Modell Neuron AI (Wahrnehmung–Sprache–Aktion) zu trainieren. Sensorsysteme erfassen physikalisches Kraft-Feedback, taktile Interaktionen, Kinematik, Akustik und Bilddaten über drei Betriebsdatenströme:
Die direkte Roboterausführung erfasst Echtzeit-Aktorantworten sowie Kontakttelemetrie während der Produktionszyklen. Menschliche Demonstrationen nutzen mit Sensoren ausgestattete Motion-Capture-Anzüge und Teleoperationssysteme, um manuelle Handwerkstechniken in numerische kinematische Datensätze zu übersetzen. Eine digitale Simulationsschicht wendet Methoden der Datenverstärkung an, um diese Bewegungsprofile parametrischen Variationen auszusetzen, bevor sie an physischen Maschinen validiert werden. Über das Neuraverse-Netzwerk angebunden, werden trainierte Modelle über alle beteiligten Roboterknoten hinweg verteilt.
Hardware-Spezifikationen und operative Tests
Die humanoide Plattform 4NE1 Gen 4 fungiert als primärer Teststand für die Serienintegrationsprüfung. Die Einheit weist gegenüber ihrem Vorgänger eine Reduzierung der Strukturmasse um 20 Prozent auf und nutzt eine textile Außenhülle sowie lokale smarte Gliedmaßen mit eingebetteten Reflexschaltkreisen für eine dezentrale Aktorreaktion. Die mechanischen Hände führen mehrachsige taktile Greifmuster aus, die für den Umgang mit starren und halbflexiblen Bauteilen erforderlich sind.
Die Einsätze in der 2.300 Quadratmeter großen Anlage konzentrieren sich auf die Bauteilbeladung, Flaschenabfüllung, Verpackungshandhabung und Materialbearbeitung in branchenübergreifenden Testläufen. Unternehmen erproben kognitive Roboterarme, mobile Manipulatoren wie MiPA sowie humanoide Einheiten anhand spezifischer Linienparameter vor deren Rollout in der Fabrik. Die Plattform wurde am 22. Oktober 2026 zudem auf der NVIDIA GTC in Berlin präsentiert.
Operative Auswirkung
Durch das Ersetzen manueller Programmierroutinen durch Physical AI, die auf empirischen Kraft- und Sensordaten trainiert wurde, verkürzt die Architektur die Inbetriebnahmezyklen für komplexe automatisierte Aufgaben. Prozessstabilität und Greifpräzision verbessern sich durch verteiltes Reflex-Computing, wodurch sich Maschinen in Echtzeit an Positionsabweichungen anpassen können. Der Münchner Standort dient als Validierungsblaupause für geplante Entwicklungszentren in ganz Europa, Nordamerika und Asien.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.neura-robotics.com
Fordern Sie weitere Informationen an…