automation-de.com
22
'26
Written on Modified on
Kollaborative Automatisierung für schwere industrielle Werkstücke
YASKAWA Electric Corporation erweitert ihr Portfolio an kollaborativen Robotern um einen hochbelastbaren Arm für platzkritische Fertigungslinien.
www.yaskawa.eu.com
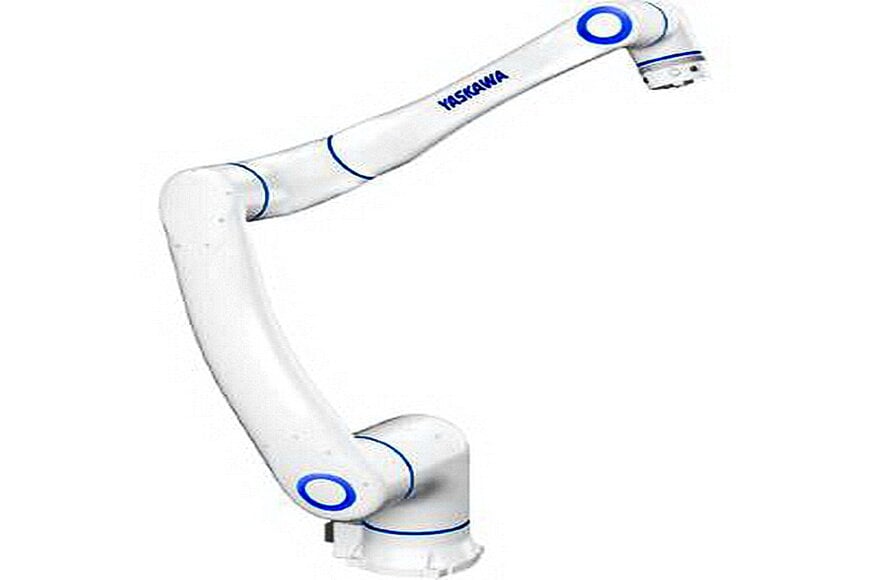
YASKAWA Electric Corporation hat den kollaborativen Roboter MOTOMAN-HC35 mit einer Traglast von 35 kg und einer maximalen Reichweite von 2030 mm auf den Markt gebracht. Das System ist für schwere industrielle Aufgaben wie Palettieren, Verschrauben mit hohem Drehmoment und den Transport schwerer Bauteile in automatisierten Fertigungsumgebungen ausgelegt.
Erhöhte Traglast und erweiterter Arbeitsraum
Der MOTOMAN-HC35 folgt auf den MOTOMAN-HC20DTP und erweitert den funktionale Arbeitsraum sowie die Lastaufnahmeleistung für industrielle Automatisierungsanwendungen. Durch die Steigerung der Traglast von 20 kg auf 35 kg und der Reichweite von 1900 mm auf 2030 mm ermöglicht das System Herstellern die Handhabung größerer und schwererer Werkstücke ohne traditionelle Schutzumzäunungen. Die verstärkte Zuladungskapazität am Handgelenk unterstützt das gleichzeitige Greifen mehrerer Produkte sowie größere Palettierhöhen. Bei Verschraubungsanwendungen hält die mechanische Struktur über den gesamten Arbeitsbereich kontinuierliche Anzugsdrehmomente von über 200 Nm aufrecht.
Integrierte Drehmomentsensoren und kompakte Bauweise
Kollisionsreaktion und Betriebssicherheit basieren auf neu entwickelten internen Drehmomentsensoren, die direkt in die Gelenke integriert sind. Diese Sensoren überwachen externe Kräfte, um bei Kontakt ein unmittelbares Stoppverhalten auszulösen. Dies minimiert die Aufprallkräfte und ermöglicht höhere Betriebsgeschwindigkeiten in kollaborativen Arbeitsbereichen. Für die Programmierung und das Teaching verfügt das System über eine feinfühlige Handführungsfunktion direkt am Arm.
Der Manipulator besitzt eine schlanke mechanische Architektur mit reduzierter Gesamtmasse. Die Montagefläche wurde im Vergleich zum Vorgängermodell von 380 mm auf einen Durchmesser von 270 mm verkleinert, was die Installation in engen Fertigungszellen ermöglicht. Die interne Führung der Anwendungskabel umfasst ein integriertes Cat6A-Ethernet-Kabel durch die Armstruktur bis zum Werkzeugflansch, wodurch externe Kabelverfängungen bei der Anbindung komplexer Endeffektoren vermieden werden.
Zusätzlicher Kontext: Technische Spezifikationen und wettbewerbsbezogenes Benchmarking
Dieser Abschnitt enthält technische Spezifikationen und wettbewerbsbezogenes Benchmarking, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Im Segment der kollaborativen Roboter mit hoher Traglast zwischen 30 kg und 35 kg definieren die mechanische Reichweite, die Standfläche und die Sicherheitsmessmechanismen die wesentlichen Leistungsunterschiede zwischen den Industrieplattformen. Der MOTOMAN-HC35 bietet eine Traglast von 35 kg in Kombination mit einer Reichweite von 2030 mm, verankert auf einer kompakten Standfläche von 270 mm Durchmesser und ausgestattet mit eigenentwickelten Gelenkdrehmomentsensoren.
Im Vergleich dazu unterstützt der UR30 von Universal Robots eine Traglast von 30 kg bis 35 kg mit einer geringfügig kleineren Standfläche von 245 mm, bietet jedoch eine deutlich kürzere Reichweite von 1300 mm und nutzt primär eine strombasierte Kraftüberwachung in den Gelenken. Am schwereren Ende traditioneller Konstruktionen bietet der FANUC CR-35iA eine Traglast von 35 kg und eine Reichweite von 1813 mm, benötigt jedoch eine wesentlich größere Installationsfläche von rund 1000 mm Basisbereich sowie eine externe Soft-Ummantelung und eine Kraftsensorik im Sockel.
Infolgedessen erzielt der MOTOMAN-HC35 ein ausgewogenes Verhältnis zwischen erweiterter Reichweite und Grundfläche. Er bietet mehr Reichweite für großflächiges Palettieren als der UR30 und vermeidet gleichzeitig die sperrige Schutzummantelung sowie den großen Platzbedarf älterer Schwerlast-Cobots wie dem CR-35iA.
Angepasst von Evgeny Churilov, Induportals Media - Angepasst durch KI
www.yaskawa.de
Fordern Sie weitere Informationen an…
